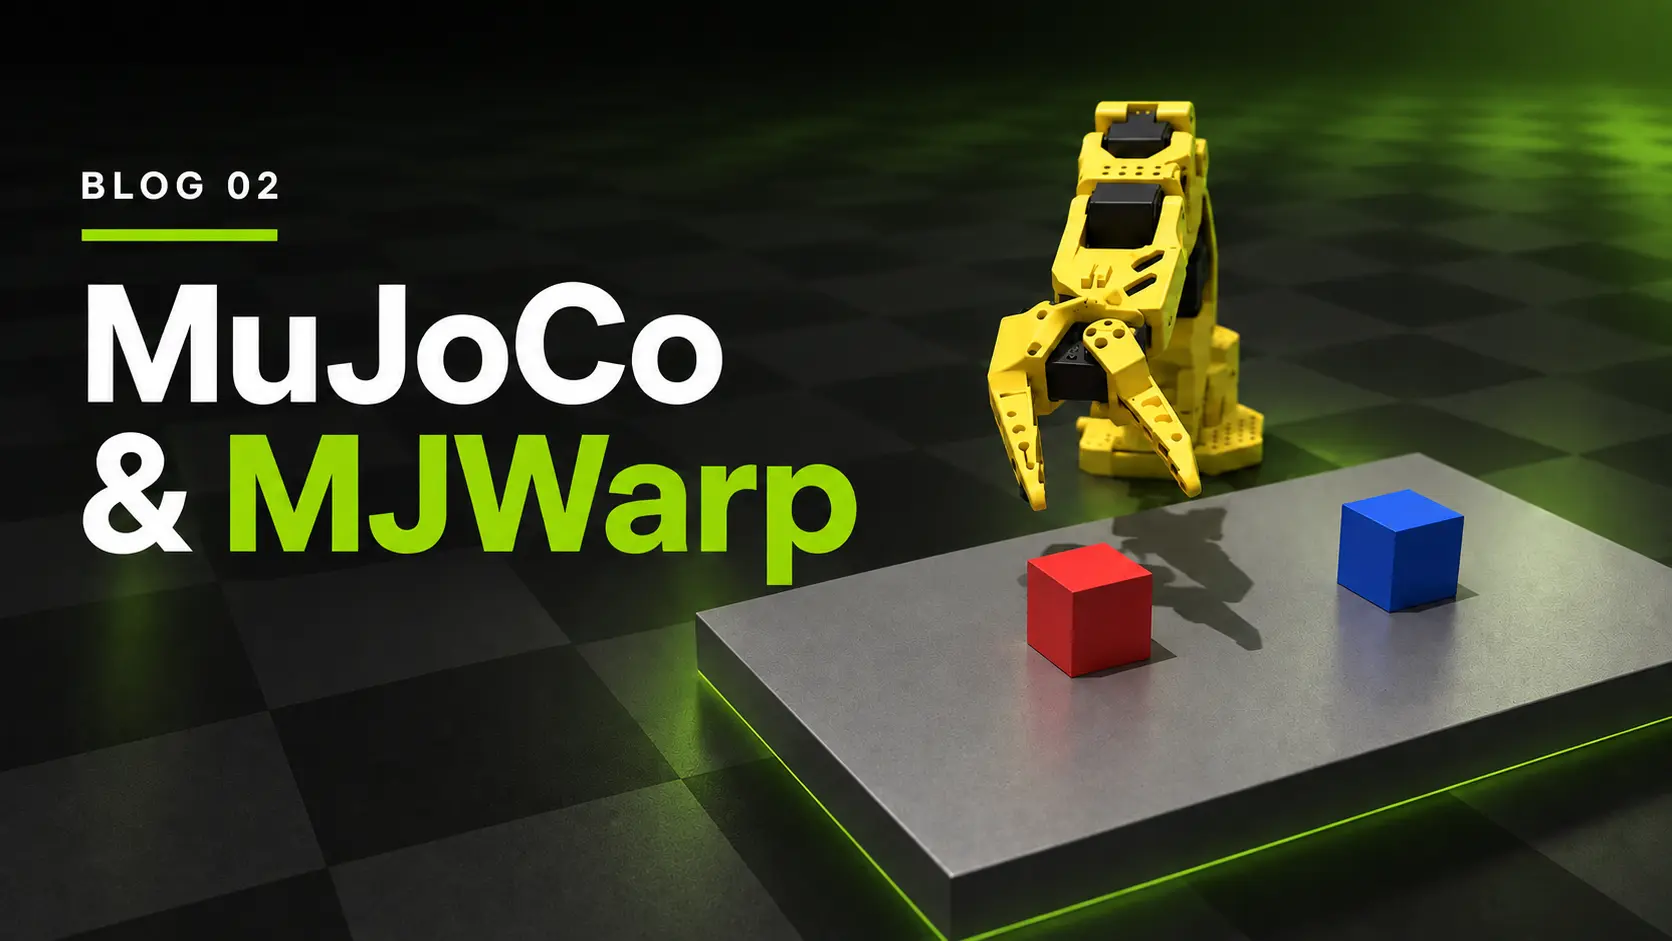
Trong nghiên cứu robot và AI vật lý (Physical AI), việc chuyển dịch từ mô phỏng trên CPU sang tăng tốc bằng GPU đang trở thành xu hướng tất yếu nhằm xử lý lượng dữ liệu khổng lồ. Bài viết mới từ Hugging Face hướng dẫn cách kết hợp NVIDIA Warp và MJWarp để đưa trình mô phỏng MuJoCo quen thuộc lên quy mô xử lý hàng loạt trên GPU.
Thông qua công cụ MJWarp được xây dựng trên NVIDIA Warp, các nhà phát triển có thể mở rộng mô hình cánh tay robot SO-101 lên tới 2.048 môi trường mô phỏng song song. NVIDIA Warp là một framework Python cho phép viết các kernel hiệu năng cao, tự động biên dịch ra CUDA để thực thi trực tiếp trên GPU NVIDIA.
Nền tảng này mang lại nhiều ưu điểm vượt trội cho bài toán robotics:
- Quản lý công việc song song rõ ràng thông qua chỉ số luồng `wp.tid()`.
- Tối ưu hóa bộ nhớ với mảng dữ liệu nằm trực tiếp trên thiết bị (device arrays), tránh chi phí truyền tải dữ liệu về CPU.
- Khả năng chuỗi hóa các lần thực thi kernel tối ưu thông qua CUDA graph.
Việc làm chủ các giải pháp như NVIDIA Warp và MJWarp sẽ giúp cộng đồng lập trình viên và nghiên cứu AI tại Việt Nam tối ưu hóa hạ tầng tính toán, rút ngắn thời gian huấn luyện các mô hình điều khiển robot thông minh.
Nguồn: Hugging Face — Biên dịch & tổng hợp: danhbaai.com