
Hugging Face hướng dẫn mô phỏng robot gắp và đặt lon nước bằng AI
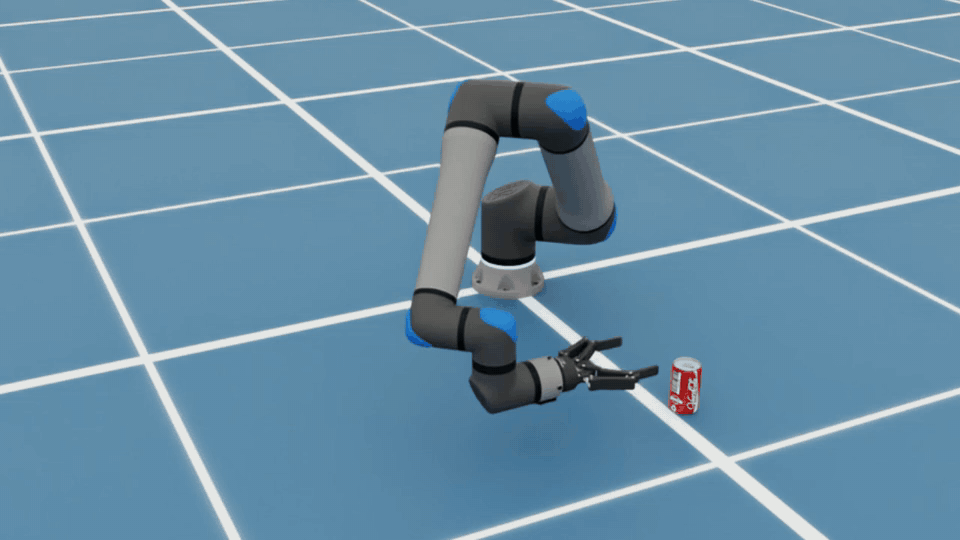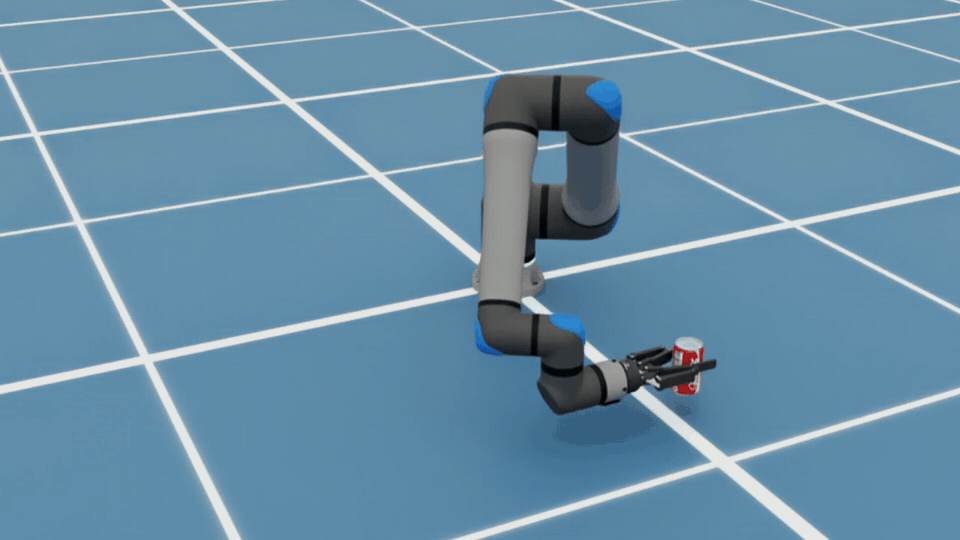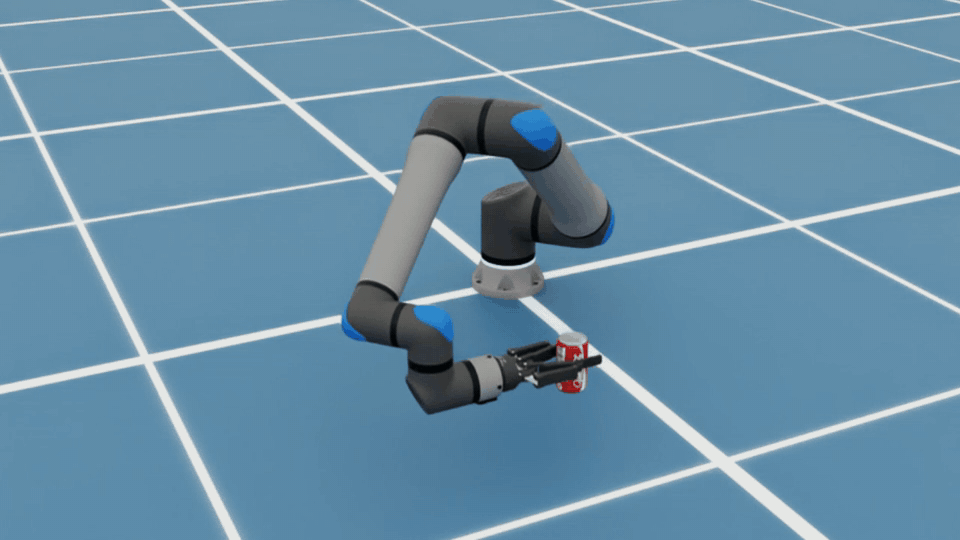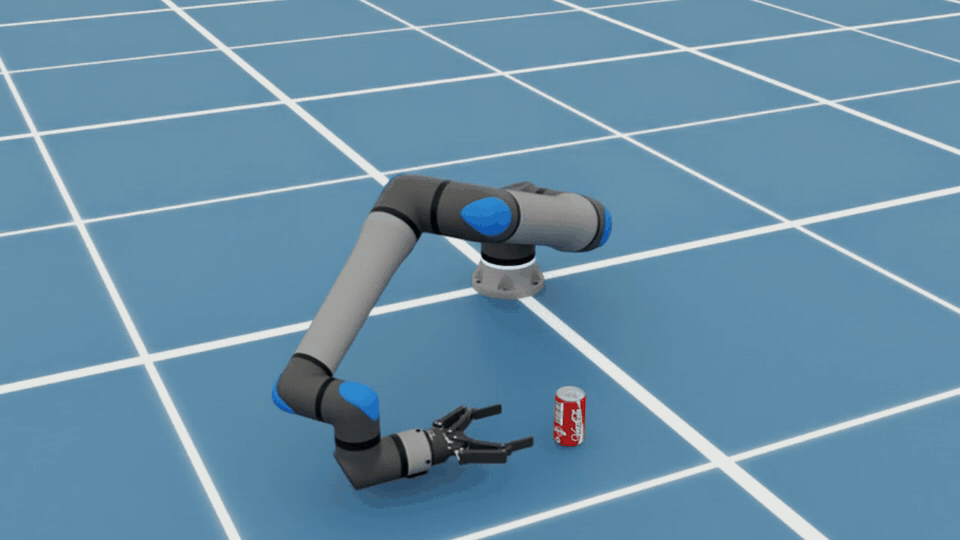
Hugging Face đã công bố hướng dẫn xây dựng mô phỏng robot gắp và đặt lon nước trong Isaac Sim. Bài thực hành kết hợp tay máy UR17G, kẹp Robotiq 2F-140 và một tài sản lon nước để tạo thành cảnh mô phỏng, kiểm tra hành vi rồi thực hiện chuỗi thao tác gắp, nâng, di chuyển và thả vật thể.
Điểm cốt lõi của ví dụ là SimReady, khái niệm chỉ các tài sản OpenUSD đã được chuẩn bị những thuộc tính cần thiết cho một kịch bản mô phỏng cụ thể. Các thuộc tính này có thể gồm va chạm, khối lượng, khớp nối và bộ điều khiển khớp. SimReady Central trên Hugging Face cung cấp thư viện tài sản mở, kèm bằng chứng kiểm định theo hồ sơ yêu cầu.
Người dùng cần tải đầy đủ thư mục của ba tài sản, sau đó lắp ráp cảnh và bổ sung mã định nghĩa tay máy, kẹp, mặt bàn, vị trí ban đầu cùng các lệnh điều khiển. Trước khi chạy bài toán pick-and-place, hướng dẫn khuyến nghị kiểm tra khớp, chuyển động và tương tác tiếp xúc. Một robot có thể trông chính xác khi đứng yên nhưng vẫn hoạt động sai khi mô phỏng bắt đầu.
Ví dụ còn sử dụng một frontier AI model để hỗ trợ tạo và chạy mã Python trong Isaac Sim; bài viết dùng GPT-6 Sol nhưng lưu ý model và kết quả sinh mã có thể khác nhau. Người dùng vẫn phải đọc mã, kiểm tra kết quả và điều chỉnh hành vi. Đây là hướng tiếp cận đáng chú ý cho việc kết hợp agent với mô phỏng robot, giúp giảm rào cản khi thử nghiệm trong môi trường ảo.
Bài được AI biên dịch và tóm tắt từ nguồn trên. Xem bài gốc để có đầy đủ thông tin.